1 / 3
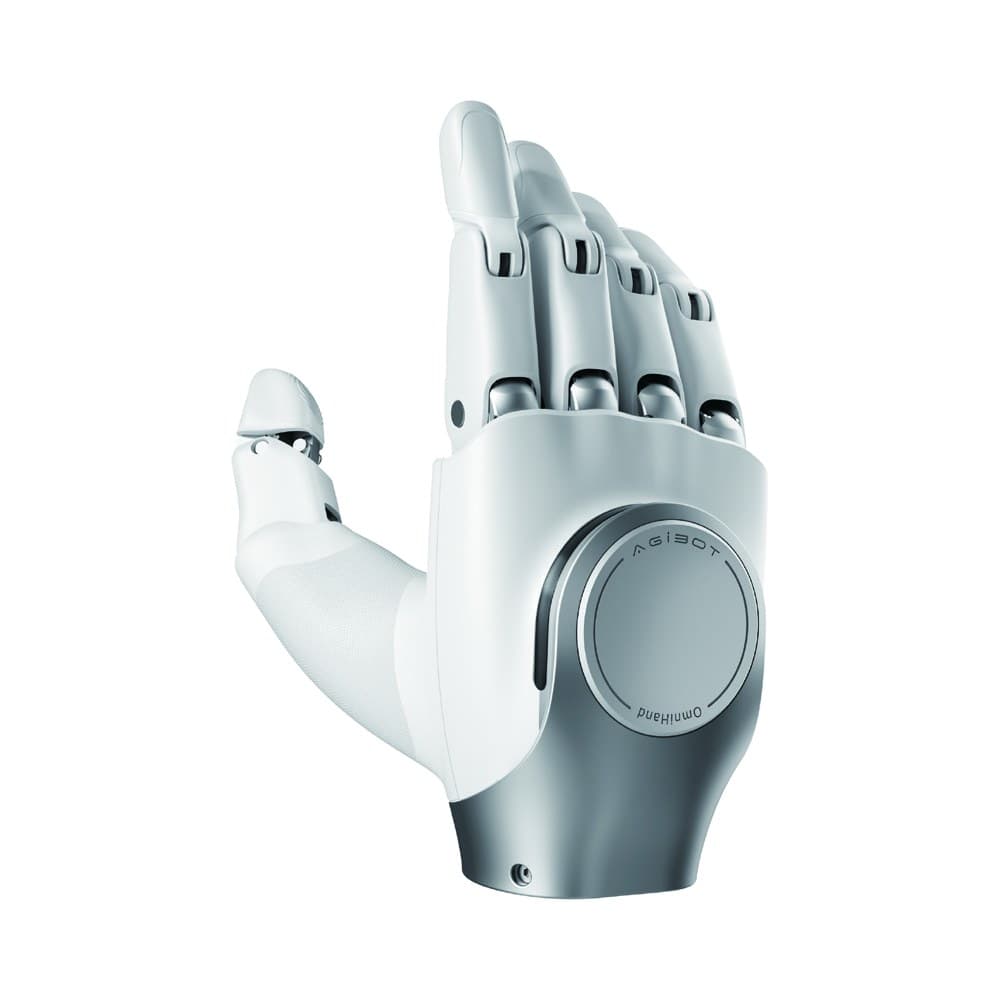
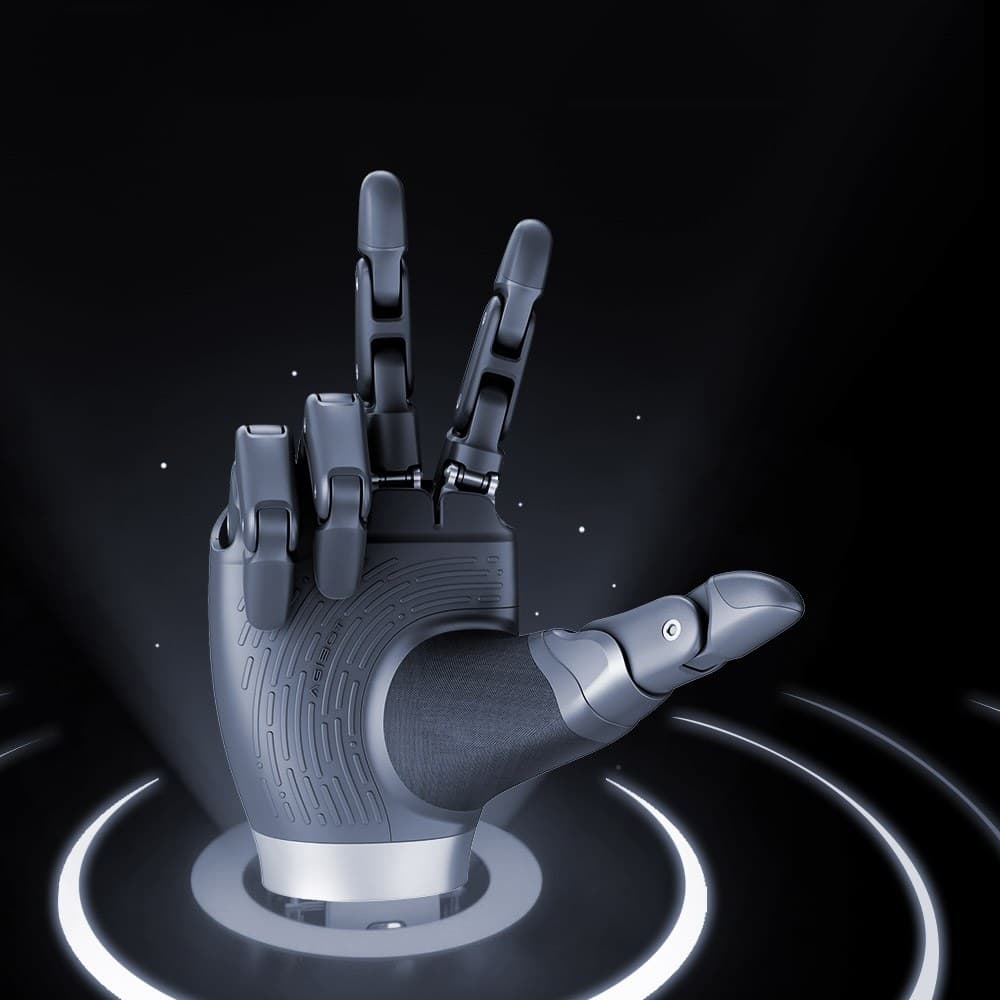
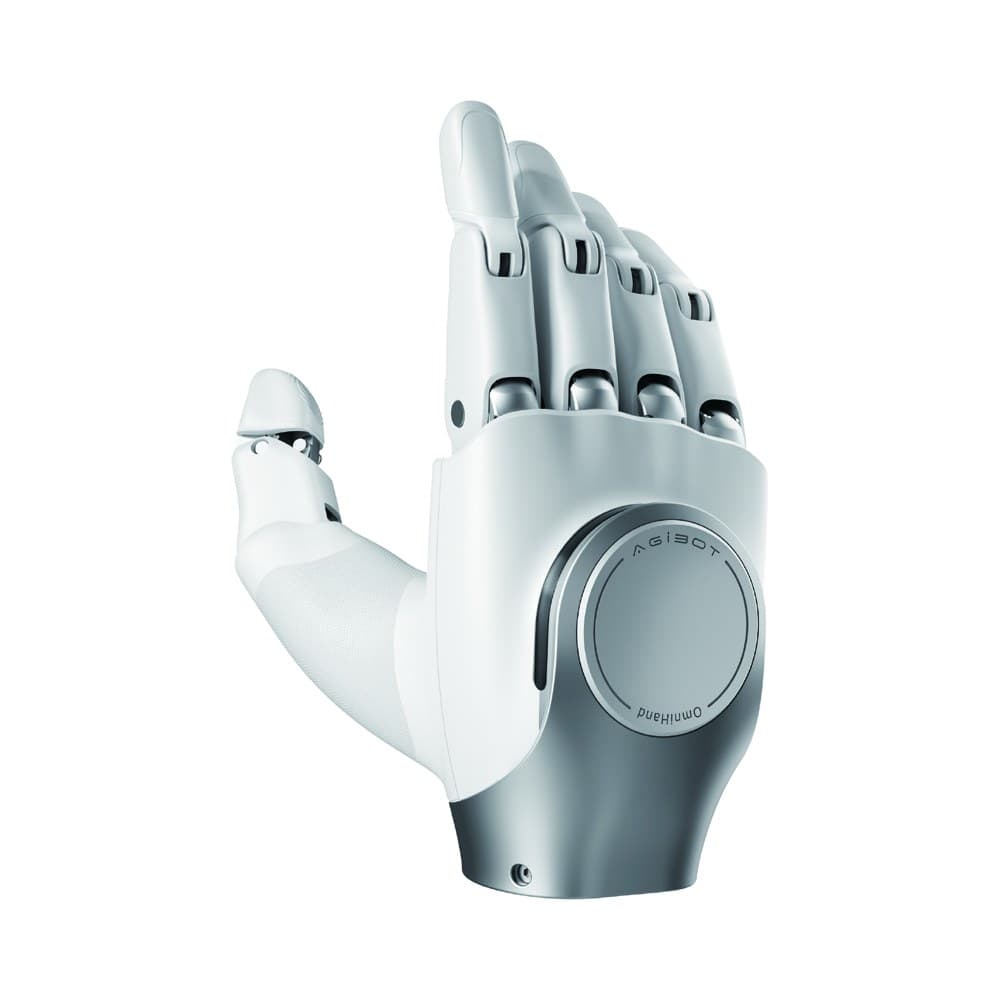
AGILINK OmniHand 2025 มือหุ่นยนต์ Dexterous Hand 16 DOF (มือขวา)
SKU: AGILINK-OMNIHAND-2025-Rหุ่นยนต์อัจฉริยะ › มือหุ่นยนต์และกริปเปอร์· รุ่น: OmniHand 2025 (Right)
฿248,240
ราคารวม VAT 7%อัปเดตราคา 20 พฤศจิกายน 2569
สอบถามสินค้ารับประกันตามเงื่อนไขผู้ผลิต
สั่งซื้อผ่านฝ่ายขาย
สินค้านี้ไม่เปิดสั่งซื้อผ่านตะกร้าหน้าเว็บ ขอใบเสนอราคาหรือโทรหาฝ่ายขายเพื่อสั่งซื้อ สอบถามสต็อก และระยะเวลาส่งมอบ
ของแท้ส่งฟรีเมื่อครบ ฿5,000ใบกำกับภาษี
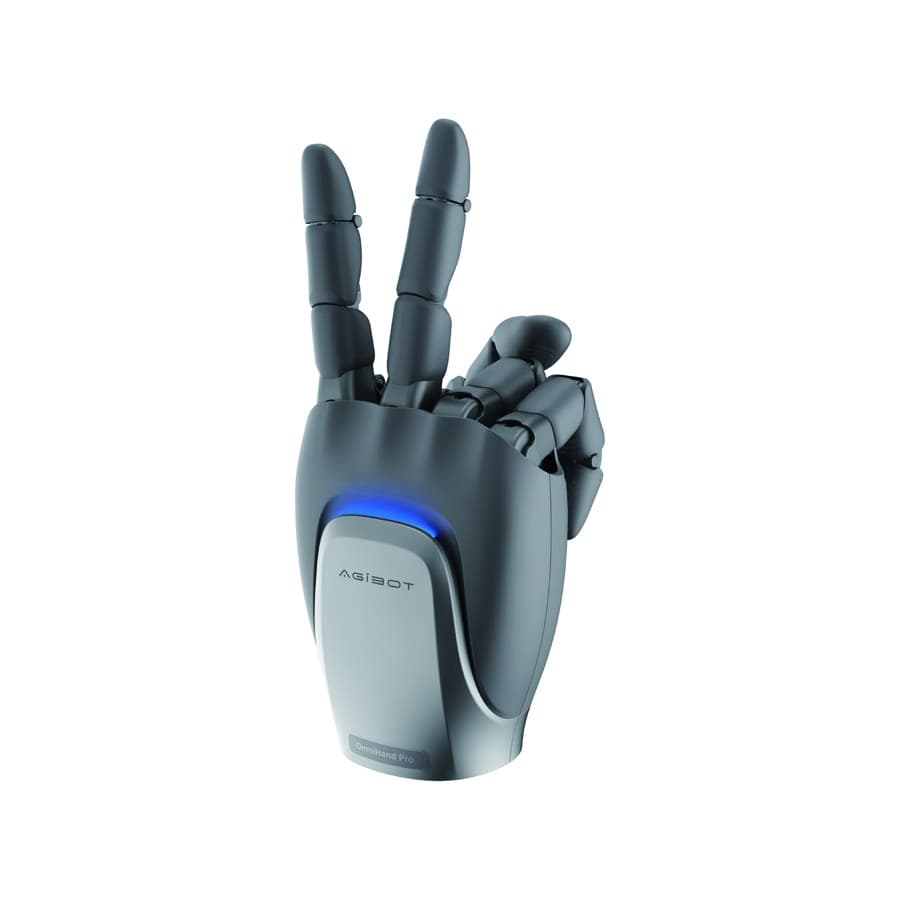
มือหุ่นยนต์แบบ Dexterous Hand รุ่น OmniHand 2025 จาก AGILINK (AGIBOT) ข้างขวา 16 DOF (ขับเคลื่อน 10) น้ำหนักไม่เกิน 510 กรัม แรงกำ 5 นิ้ว ≥5 กก. เชื่อมต่อ CAN-FD/RS485 สำหรับหุ่นยนต์ฮิวแมนนอยด์ แขนกล และงานวิจัย
จุดเด่นของสินค้า
- 16 DOF (ขับเคลื่อน 10 + passive 6) รองรับท่าทางมือทั่วไปและการหยิบจับหลากหลาย
- ขนาด 180 × 85 × 38.5 มม. น้ำหนักไม่เกิน 510 กรัม
- แรงกำ 5 นิ้ว ≥5 กก. (โหมด hybrid force control)
- เปิด/ปิดมือ 0.5 วินาที ความแม่นยำปลายนิ้ว 0.3 มม. (ค่าทั่วไป)
- อินเทอร์เฟซ CAN-FD / RS485 ไฟเลี้ยง 18–27 V อัปเดตเฟิร์มแวร์ OTA
รายละเอียดเพิ่มเติม
OmniHand 2025 เป็นมือหุ่นยนต์แบบคล่องแคล่ว (Dexterous Hand) ในสาย AGILINK ของ AGIBOT ออกแบบให้มีขนาดกะทัดรัดเพียง 180 × 85 × 38.5 มม. และน้ำหนักไม่เกิน 510 กรัม (ไม่รวมฝาครอบข้อมือและสกรู) เพื่อติดตั้งกับหุ่นยนต์ฮิวแมนนอยด์และแขนกลได้หลากหลายรุ่น สินค้ารายการนี้เป็นมือขวา มือมีองศาอิสระรวม 16 DOF แบ่งเป็นข้อต่อขับเคลื่อน 10 ข้อและข้อต่อตาม (passive) 6 ข้อ รองรับท่าทางมือที่ใช้ทั่วไปและการหยิบจับวัตถุหลายรูปแบบ แรงกำของทั้ง 5 นิ้วไม่น้อยกว่า 5 กก. (ทดสอบในโหมด hybrid force control) เวลาเปิด/ปิดมือ 0.5 วินาที และความแม่นยำการกลับตำแหน่งปลายนิ้ว 0.3 มม. (ค่าทั่วไป) เชื่อมต่อผ่าน CAN-FD หรือ RS485 ใช้ไฟ 18–27 V รองรับการอัปเดตเฟิร์มแวร์แบบ OTA และโหมดควบคุมตำแหน่ง แรงบิด ความเร็ว และแบบผสม ผู้ผลิตเผยแพร่ซอฟต์แวร์ OmniHand ToolBox สำหรับ Windows, SDK บน GitHub, ไฟล์ URDF และโมเดล 3D ของมือซ้ายและมือขวา เพื่อใช้พัฒนาและจำลองการทำงาน รุ่นนี้เป็นรุ่นมาตรฐานที่ไม่มีเซนเซอร์สัมผัส หากต้องการตรวจจับแรงสัมผัสที่ปลายนิ้ว ฝ่ามือ และหลังมือ โปรดเลือกรุ่น OmniHand 2025 W. Tactile เหมาะกับงานบริการเชิงโต้ตอบด้วยท่าทางมือ งานวิจัยและการศึกษา เช่น การฝึกอัลกอริทึมการหยิบจับ และงานเบา เช่น การหยิบวัตถุหรือส่งเอกสาร สอบถามการสั่งซื้อแบบคู่ซ้าย–ขวาและขอใบเสนอราคาได้ที่ฝ่ายขาย
จุดเด่นเพิ่มเติม
- โหมดควบคุมตำแหน่ง แรงบิด ความเร็ว และแบบผสม (hybrid)
- มี SDK, OmniHand ToolBox (Windows), URDF และโมเดล 3D สำหรับนักพัฒนา
เหมาะสำหรับใคร
ติดตั้งเป็นมือขวาของหุ่นยนต์ฮิวแมนนอยด์หรือปลายแขนกล สำหรับงานบริการเชิงโต้ตอบ งานวิจัยและการศึกษาด้านการหยิบจับ และงานหยิบจับน้ำหนักเบา
รายละเอียดสเปก (18)
- DOF
- 16 (10 active + 6 passive)
- รุ่น
- OmniHand 2025
- น้ำหนัก
- ≤510 g (excl. wrist end cap and screws)
- วัสดุ
- PA + silicone
- Hand side
- Right
- อินเทอร์เฟซ
- CAN-FD / RS485
- Active DOF
- 10
- ขนาด
- 180 × 85 × 38.5 mm
- Grip force
- ≥5 kg (five-finger, hybrid force-control mode)
- Control modes
- Position/angle, torque, hybrid position+torque, velocity
- การอัปเดตเฟิร์มแวร์
- OTA supported
- Working voltage
- 18–27 V
- Communication rate
- 1 kHz
- Developer resources
- SDK (GitHub), OmniHand ToolBox (Windows), firmware, URDF, 3D models (left/right)
- Drive / transmission
- Motor + gear / linkage mechanism
- อุณหภูมิการทำงาน
- 0–45 °C
- Open/close time (typ.)
- 0.5 s / 0.5 s
- Fingertip repeatability (typ.)
- 0.3 mm
Datasheet และเอกสารคู่มือจากผู้ผลิตโดยตรง — กดเพื่อเปิด/ดาวน์โหลด
9 คำถาม
คำถามที่พบบ่อยเกี่ยวกับสินค้านี้
รวบรวมจากข้อมูลผู้ผลิต
รุ่นนี้ต่างจาก OmniHand 2025 W. Tactile อย่างไร?
โครงสร้างกลไกและสเปกหลักเหมือนกัน (16 DOF, 180 × 85 × 38.5 มม., แรงกำ ≥5 กก.) แต่รุ่น W. Tactile เพิ่มเซนเซอร์วัดแรงสัมผัสแบบ 1 มิติที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N ช่วงวัด 0–20 N และมีน้ำหนักไม่เกิน 520 กรัม
ใช้กับหุ่นยนต์หรือแขนกลรุ่นใดได้บ้าง?
ผู้ผลิตระบุว่าเข้ากันได้กับหุ่นยนต์และแขนกลกระแสหลัก สื่อสารผ่าน CAN-FD หรือ RS485 และเผยแพร่แบบอ้างอิงหน้าแปลน (Flange) สำหรับการติดตั้ง ควรตรวจสอบหน้าแปลนและระบบควบคุมของหุ่นยนต์ที่ใช้ก่อนสั่งซื้อ
มีเครื่องมือสำหรับนักพัฒนาอะไรบ้าง?
ผู้ผลิตเผยแพร่ SDK บน GitHub, ซอฟต์แวร์ OmniHand ToolBox สำหรับ Windows, เฟิร์มแวร์, ไฟล์ URDF และโมเดล 3D ทั้งมือซ้ายและมือขวา
มือซ้ายและมือขวาต้องสั่งแยกกันหรือไม่?
มือซ้ายและมือขวาเป็นสินค้าคนละรหัส สเปกเหมือนกันแต่ช่วงมุมข้อต่อสลับข้างกัน หากต้องการใช้เป็นคู่ สามารถขอใบเสนอราคาและสั่งซื้อผ่านทีมขายได้
มีของพร้อมส่งไหม?
AGILINK OmniHand 2025 มือหุ่นยนต์ Dexterous Hand 16 DOF (มือขวา) สั่งซื้อผ่านฝ่ายขาย สอบถามสต็อก ระยะเวลาส่งมอบ และขอใบเสนอราคาได้ที่ 092-251-4017 หรือ sales@gist.co.th
ราคาเท่าไหร่?
ราคา ฿248,240 (รวม VAT 7%) สินค้านี้สั่งซื้อผ่านฝ่ายขาย ขอใบเสนอราคาได้ที่ 092-251-4017 หรือ sales@gist.co.th
รับประกันกี่ปี?
รับประกันตามเงื่อนไขของผู้ผลิตแต่ละรุ่น สอบถามระยะเวลารับประกันของรุ่นนี้ได้ที่ฝ่ายขาย แจ้งเคลมได้ที่ 092-251-4017, 065-523-5262 หรือ sales@gist.co.th (จ.–ศ. 9:00–18:00) แล้วส่งสินค้าพร้อมเลขคำสั่งซื้อมาที่สำนักงานใหญ่ หรือนำเข้ามาที่สำนักงานใหญ่ด้วยตนเอง
จัดส่งกี่วัน?
การจัดส่ง การติดตั้ง และระยะเวลาส่งมอบของสินค้านี้ ตกลงกับฝ่ายขายเมื่อสั่งซื้อ สอบถามได้ที่ 092-251-4017 หรือ sales@gist.co.th
ของแท้ไหม?
สินค้าแท้ สั่งซื้อจากผู้จัดจำหน่ายในประเทศไทย รับประกันตามเงื่อนไขผู้ผลิต ออกใบกำกับภาษีได้
ยังไม่เจอคำตอบที่ต้องการ?
กำลังโหลดรีวิว…
สินค้าแท้
สั่งซื้อจากผู้จัดจำหน่ายในประเทศไทย รับประกันตามเงื่อนไขผู้ผลิต
ระยะเวลารับประกัน
ตามเงื่อนไขของผู้ผลิตแต่ละรุ่น
รับประกันตามเงื่อนไขผู้ผลิต แจ้งเคลมผ่าน GIST ได้
เคลมผ่าน GIST
ส่งพัสดุหรือนำสินค้ามาที่สำนักงานใหญ่
เงื่อนไขการรับประกัน
- สินค้าต้องมีใบเสร็จรับเงินหรือหลักฐานการซื้อ
- สินค้าต้องไม่ผ่านการดัดแปลงหรือแก้ไข
- ความเสียหายจากการใช้งานผิดวิธีไม่อยู่ในขอบข่ายการรับประกัน
- แจ้งเคลมได้ที่ 092-251-4017, 065-523-5262 หรือ sales@gist.co.th (จ.–ศ. 9:00–18:00) แล้วส่งสินค้าพร้อมเลขคำสั่งซื้อมาที่สำนักงานใหญ่ หรือนำเข้ามาที่สำนักงานใหญ่ด้วยตนเองสำนักงานใหญ่: 554 อาคารสกายไนน์ เซ็นเตอร์ ชั้น 12A ห้อง 554/62 ถนนอโศก-ดินแดง แขวงดินแดง เขตดินแดง กรุงเทพมหานคร 10400
สินค้าอื่นในหมวดมือหุ่นยนต์และกริปเปอร์