1 / 4
AGILINK OmniHand 2025 W. Tactile มือหุ่นยนต์ 16 DOF พร้อมเซนเซอร์สัมผัส (มือซ้าย)
SKU: AGILINK-OMNIHAND-2025-T-Lหุ่นยนต์อัจฉริยะ › มือหุ่นยนต์และกริปเปอร์· รุ่น: OmniHand 2025 W. Tactile (Left)
฿306,020
ราคารวม VAT 7%อัปเดตราคา 20 พฤศจิกายน 2569
สอบถามสินค้ารับประกันตามเงื่อนไขผู้ผลิต
สั่งซื้อผ่านฝ่ายขาย
สินค้านี้ไม่เปิดสั่งซื้อผ่านตะกร้าหน้าเว็บ ขอใบเสนอราคาหรือโทรหาฝ่ายขายเพื่อสั่งซื้อ สอบถามสต็อก และระยะเวลาส่งมอบ
ของแท้ส่งฟรีเมื่อครบ ฿5,000ใบกำกับภาษี
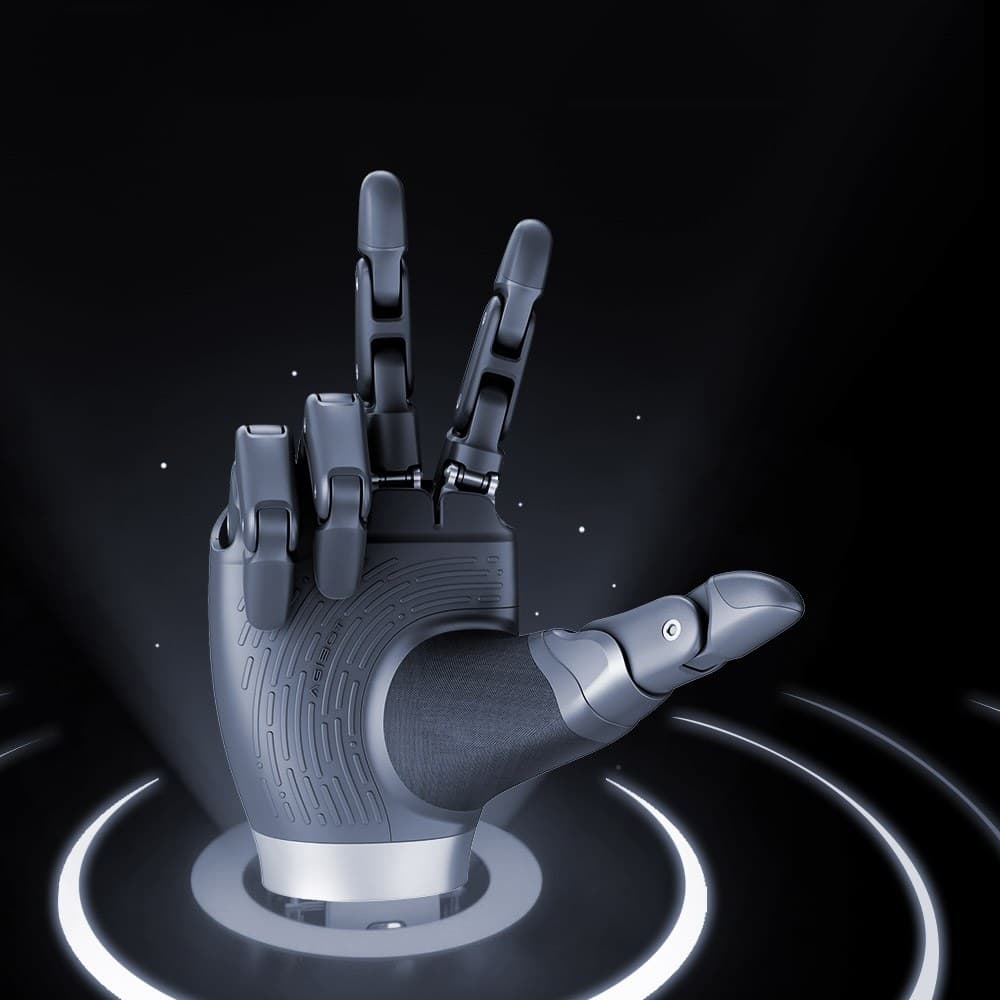
มือหุ่นยนต์ OmniHand 2025 รุ่นมีเซนเซอร์สัมผัส จาก AGILINK (AGIBOT) ข้างซ้าย 16 DOF (ขับเคลื่อน 10) วัดแรงที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N น้ำหนักไม่เกิน 520 กรัม เชื่อมต่อ CAN-FD/RS485
จุดเด่นของสินค้า
- เซนเซอร์สัมผัสมากกว่า 300 จุด ที่ปลายนิ้ว ฝ่ามือ และหลังมือ
- ความละเอียดแรงสัมผัส 0.1 N ช่วงวัด 0–20 N ทนแรงสูงสุด 200 N
- รองรับการโต้ตอบด้วยการสัมผัสหลังมือ และออกแบบป้องกันการหนีบ
- 16 DOF (ขับเคลื่อน 10 + passive 6) แรงกำ 5 นิ้ว ≥5 กก. (โหมด hybrid force control)
- ขนาด 180 × 85 × 38.5 มม. น้ำหนักไม่เกิน 520 กรัม
รายละเอียดเพิ่มเติม
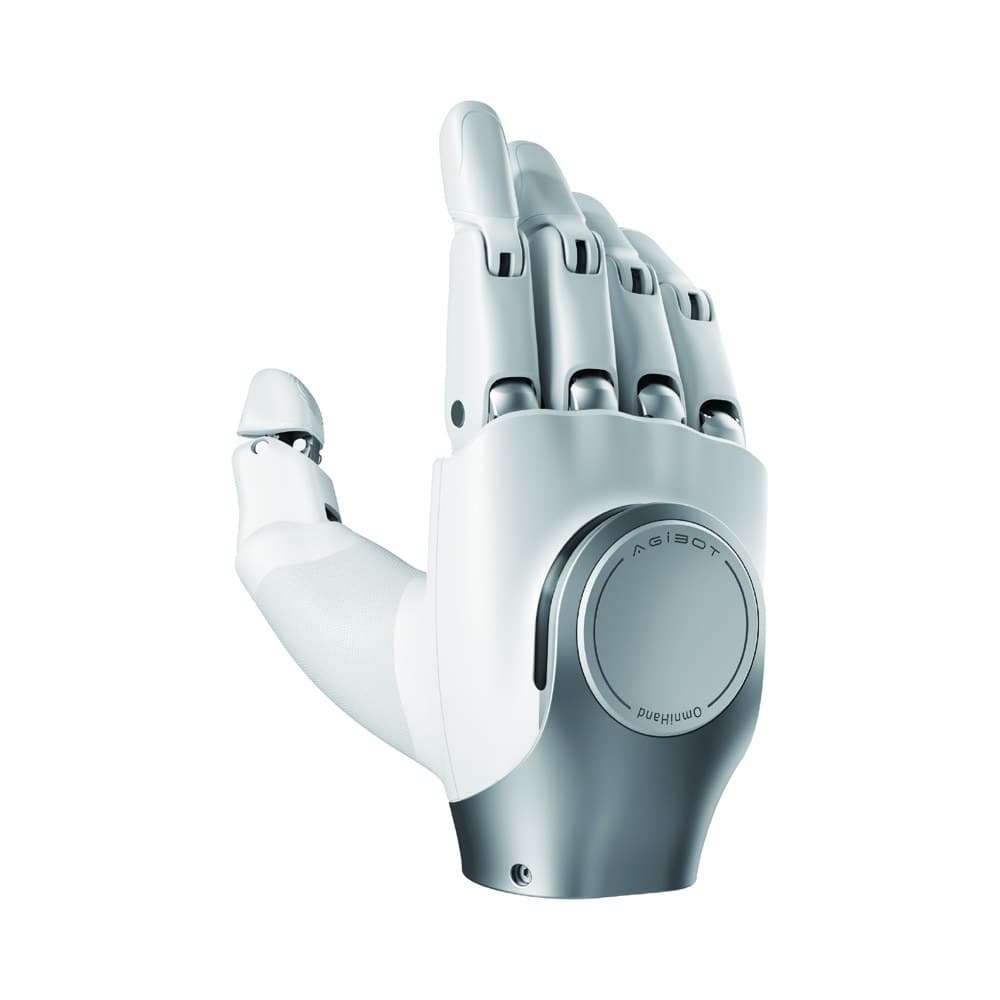
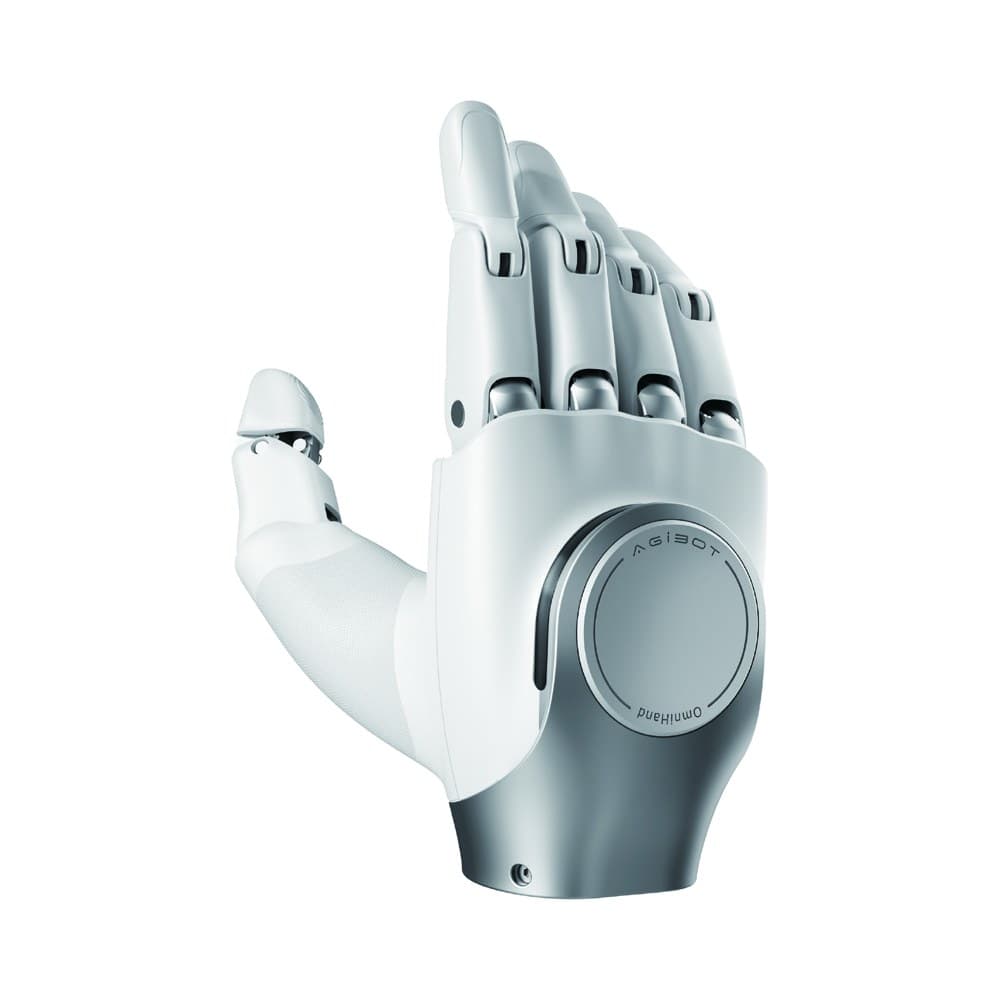
OmniHand 2025 W. Tactile เป็นมือหุ่นยนต์แบบคล่องแคล่ว (Dexterous Hand) ในสาย AGILINK ของ AGIBOT รุ่นที่ติดตั้งเซนเซอร์สัมผัส ขนาดกะทัดรัด 180 × 85 × 38.5 มม. น้ำหนักไม่เกิน 520 กรัม (ไม่รวมฝาครอบข้อมือและสกรู) ออกแบบให้ติดตั้งกับหุ่นยนต์ฮิวแมนนอยด์และแขนกลได้หลากหลายรุ่น สินค้ารายการนี้เป็นมือซ้าย จุดเด่นของรุ่นนี้คือเซนเซอร์สัมผัสแบบกระจายมากกว่า 300 จุด (taxel) ทั่วมือ ตรวจจับแรงแบบ 1 มิติที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N ช่วงวัด 0–20 N และทนแรงได้สูงสุด 200 N โดยไม่เสียหาย รองรับการโต้ตอบด้วยการสัมผัสหลังมือ พร้อมการออกแบบป้องกันการหนีบเพื่อการทำงานร่วมกับคนอย่างปลอดภัย มือมีองศาอิสระรวม 16 DOF แบ่งเป็นข้อต่อขับเคลื่อน 10 ข้อและข้อต่อตาม (passive) 6 ข้อ รองรับท่าทางมือที่ใช้ทั่วไปและการหยิบจับวัตถุหลายรูปแบบ แรงกำของทั้ง 5 นิ้วไม่น้อยกว่า 5 กก. (ทดสอบในโหมด hybrid force control) เวลาเปิด/ปิดมือ 0.5 วินาที และความแม่นยำการกลับตำแหน่งปลายนิ้ว 0.3 มม. (ค่าทั่วไป) เชื่อมต่อผ่าน CAN-FD หรือ RS485 ใช้ไฟ 18–27 V รองรับการอัปเดตเฟิร์มแวร์แบบ OTA และโหมดควบคุมตำแหน่ง แรงบิด ความเร็ว แบบผสม และโหมด Tactile ผู้ผลิตเผยแพร่ซอฟต์แวร์ OmniHand ToolBox สำหรับ Windows, SDK บน GitHub, ไฟล์ URDF และโมเดล 3D ของมือซ้ายและมือขวา เหมาะกับงานบริการเชิงโต้ตอบที่ใช้ท่าทางและการสัมผัส งานวิจัยและการศึกษาด้านการหยิบจับ และงานเบา เช่น การหยิบวัตถุหรือส่งเอกสาร สอบถามการสั่งซื้อแบบคู่ซ้าย–ขวาและขอใบเสนอราคาได้ที่ฝ่ายขาย หมายเหตุ: รูปที่แสดงเป็นภาพประกอบของมือขวา สินค้ารายการนี้เป็นมือซ้าย (สเปกเหมือนกัน ช่วงมุมข้อต่อสลับข้าง)
จุดเด่นเพิ่มเติม
- เปิด/ปิดมือ 0.5 วินาที ความแม่นยำปลายนิ้ว 0.3 มม. (ค่าทั่วไป)
- CAN-FD / RS485 ไฟเลี้ยง 18–27 V อัปเดตเฟิร์มแวร์ OTA
- มี SDK, OmniHand ToolBox (Windows), URDF และโมเดล 3D สำหรับนักพัฒนา
เหมาะสำหรับใคร
ติดตั้งเป็นมือซ้ายของหุ่นยนต์ฮิวแมนนอยด์หรือปลายแขนกล สำหรับงานบริการเชิงโต้ตอบ งานวิจัยและการศึกษาด้านการหยิบจับ และงานหยิบจับน้ำหนักเบาที่ต้องการข้อมูลแรงสัมผัส
รายละเอียดสเปก (22)
- DOF
- 16 (10 active + 6 passive)
- รุ่น
- OmniHand 2025 (with Tactile)
- น้ำหนัก
- ≤520 g (excl. wrist end cap and screws)
- วัสดุ
- PA + silicone
- Hand side
- Left
- อินเทอร์เฟซ
- CAN-FD / RS485
- Active DOF
- 10
- ขนาด
- 180 × 85 × 38.5 mm
- Grip force
- ≥5 kg (five-finger, hybrid force-control mode)
- Control modes
- Position/angle, torque, hybrid position+torque, velocity, tactile
- Tactile range
- 0–20 N
- การอัปเดตเฟิร์มแวร์
- OTA supported
- Tactile sensing
- Fingertip + palm + back of hand, 1-D force; 300+ taxels
- Working voltage
- 18–27 V
- Communication rate
- 1 kHz
- Tactile resolution
- 0.1 N
- Developer resources
- SDK (GitHub), OmniHand ToolBox (Windows), firmware, URDF, 3D models (left/right)
- Drive / transmission
- Motor + gear / linkage mechanism
- อุณหภูมิการทำงาน
- 0–45 °C
- Open/close time (typ.)
- 0.5 s / 0.5 s
- Tactile max force (undamaged)
- 200 N
- Fingertip repeatability (typ.)
- 0.3 mm
Datasheet และเอกสารคู่มือจากผู้ผลิตโดยตรง — กดเพื่อเปิด/ดาวน์โหลด
9 คำถาม
คำถามที่พบบ่อยเกี่ยวกับสินค้านี้
รวบรวมจากข้อมูลผู้ผลิต
เซนเซอร์สัมผัสของรุ่นนี้วัดอะไรได้บ้าง?
ตามสเปกผู้ผลิต เซนเซอร์วัดแรงแบบ 1 มิติที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N ช่วงวัด 0–20 N และทนแรงได้ถึง 200 N โดยไม่เสียหาย ข้อมูลแรงสัมผัสดูได้ผ่านหน้า Tactile ในซอฟต์แวร์ OmniHand ToolBox และ SDK ของผู้ผลิต
รุ่นนี้ต่างจาก OmniHand 2025 รุ่นมาตรฐานอย่างไร?
โครงสร้างกลไกและสเปกหลักเหมือนกัน (16 DOF, 180 × 85 × 38.5 มม., แรงกำ ≥5 กก.) แต่รุ่นนี้เพิ่มเซนเซอร์สัมผัส ทำให้น้ำหนักไม่เกิน 520 กรัม ส่วนรุ่นมาตรฐานไม่เกิน 510 กรัมและไม่มีเซนเซอร์สัมผัส
ใช้กับหุ่นยนต์หรือแขนกลรุ่นใดได้บ้าง?
ผู้ผลิตระบุว่าเข้ากันได้กับหุ่นยนต์และแขนกลกระแสหลัก สื่อสารผ่าน CAN-FD หรือ RS485 และเผยแพร่แบบอ้างอิงหน้าแปลน (Flange) ไฟล์ URDF และโมเดล 3D สำหรับการติดตั้งและจำลอง ควรตรวจสอบหน้าแปลนและระบบควบคุมของหุ่นยนต์ที่ใช้ก่อนสั่งซื้อ
มือซ้ายและมือขวาต้องสั่งแยกกันหรือไม่?
มือซ้ายและมือขวาเป็นสินค้าคนละรหัส สเปกเหมือนกันแต่ช่วงมุมข้อต่อสลับข้างกัน หากต้องการใช้เป็นคู่ สามารถขอใบเสนอราคาและสั่งซื้อผ่านทีมขายได้
มีของพร้อมส่งไหม?
AGILINK OmniHand 2025 W. Tactile มือหุ่นยนต์ 16 DOF พร้อมเซนเซอร์สัมผัส (มือซ้าย) สั่งซื้อผ่านฝ่ายขาย สอบถามสต็อก ระยะเวลาส่งมอบ และขอใบเสนอราคาได้ที่ 092-251-4017 หรือ sales@gist.co.th
ราคาเท่าไหร่?
ราคา ฿306,020 (รวม VAT 7%) สินค้านี้สั่งซื้อผ่านฝ่ายขาย ขอใบเสนอราคาได้ที่ 092-251-4017 หรือ sales@gist.co.th
รับประกันกี่ปี?
รับประกันตามเงื่อนไขของผู้ผลิตแต่ละรุ่น สอบถามระยะเวลารับประกันของรุ่นนี้ได้ที่ฝ่ายขาย แจ้งเคลมได้ที่ 092-251-4017, 065-523-5262 หรือ sales@gist.co.th (จ.–ศ. 9:00–18:00) แล้วส่งสินค้าพร้อมเลขคำสั่งซื้อมาที่สำนักงานใหญ่ หรือนำเข้ามาที่สำนักงานใหญ่ด้วยตนเอง
จัดส่งกี่วัน?
การจัดส่ง การติดตั้ง และระยะเวลาส่งมอบของสินค้านี้ ตกลงกับฝ่ายขายเมื่อสั่งซื้อ สอบถามได้ที่ 092-251-4017 หรือ sales@gist.co.th
ของแท้ไหม?
สินค้าแท้ สั่งซื้อจากผู้จัดจำหน่ายในประเทศไทย รับประกันตามเงื่อนไขผู้ผลิต ออกใบกำกับภาษีได้
ยังไม่เจอคำตอบที่ต้องการ?
กำลังโหลดรีวิว…
สินค้าแท้
สั่งซื้อจากผู้จัดจำหน่ายในประเทศไทย รับประกันตามเงื่อนไขผู้ผลิต
ระยะเวลารับประกัน
ตามเงื่อนไขของผู้ผลิตแต่ละรุ่น
รับประกันตามเงื่อนไขผู้ผลิต แจ้งเคลมผ่าน GIST ได้
เคลมผ่าน GIST
ส่งพัสดุหรือนำสินค้ามาที่สำนักงานใหญ่
เงื่อนไขการรับประกัน
- สินค้าต้องมีใบเสร็จรับเงินหรือหลักฐานการซื้อ
- สินค้าต้องไม่ผ่านการดัดแปลงหรือแก้ไข
- ความเสียหายจากการใช้งานผิดวิธีไม่อยู่ในขอบข่ายการรับประกัน
- แจ้งเคลมได้ที่ 092-251-4017, 065-523-5262 หรือ sales@gist.co.th (จ.–ศ. 9:00–18:00) แล้วส่งสินค้าพร้อมเลขคำสั่งซื้อมาที่สำนักงานใหญ่ หรือนำเข้ามาที่สำนักงานใหญ่ด้วยตนเองสำนักงานใหญ่: 554 อาคารสกายไนน์ เซ็นเตอร์ ชั้น 12A ห้อง 554/62 ถนนอโศก-ดินแดง แขวงดินแดง เขตดินแดง กรุงเทพมหานคร 10400
สินค้าอื่นในหมวดมือหุ่นยนต์และกริปเปอร์