1 / 4
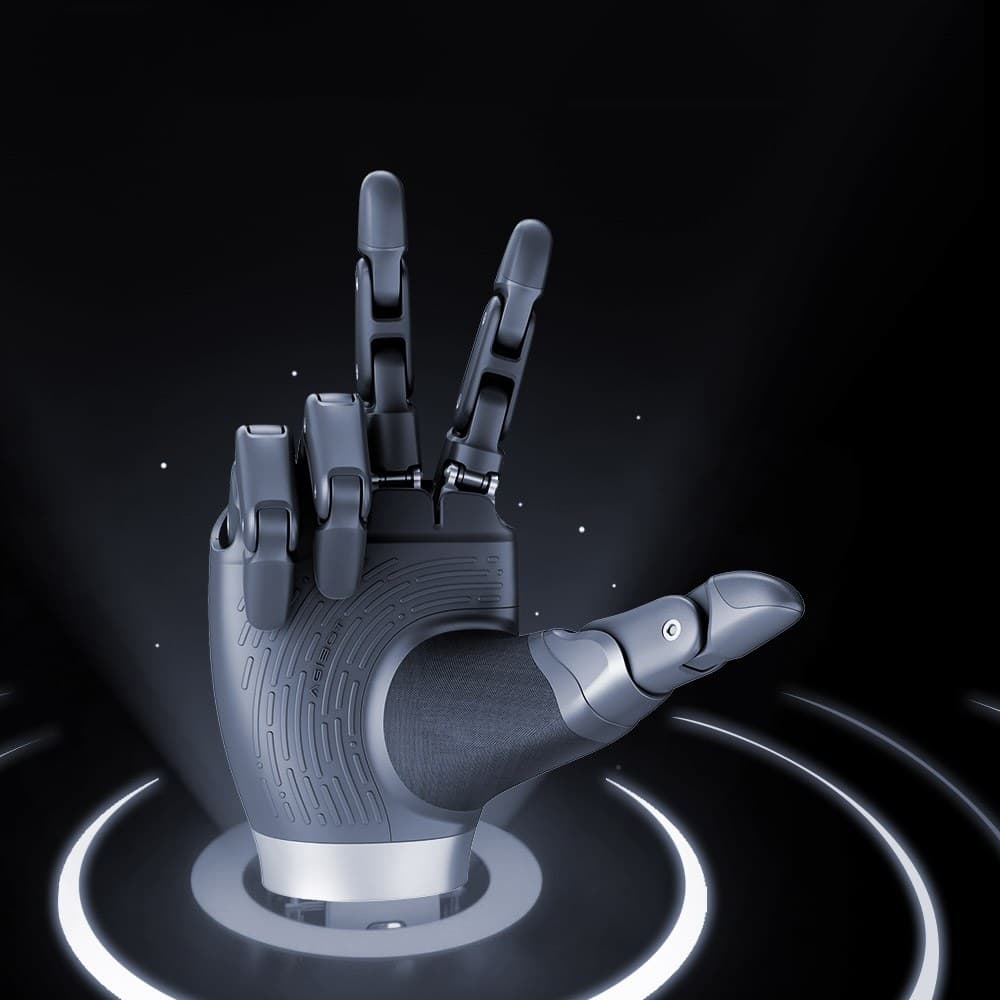
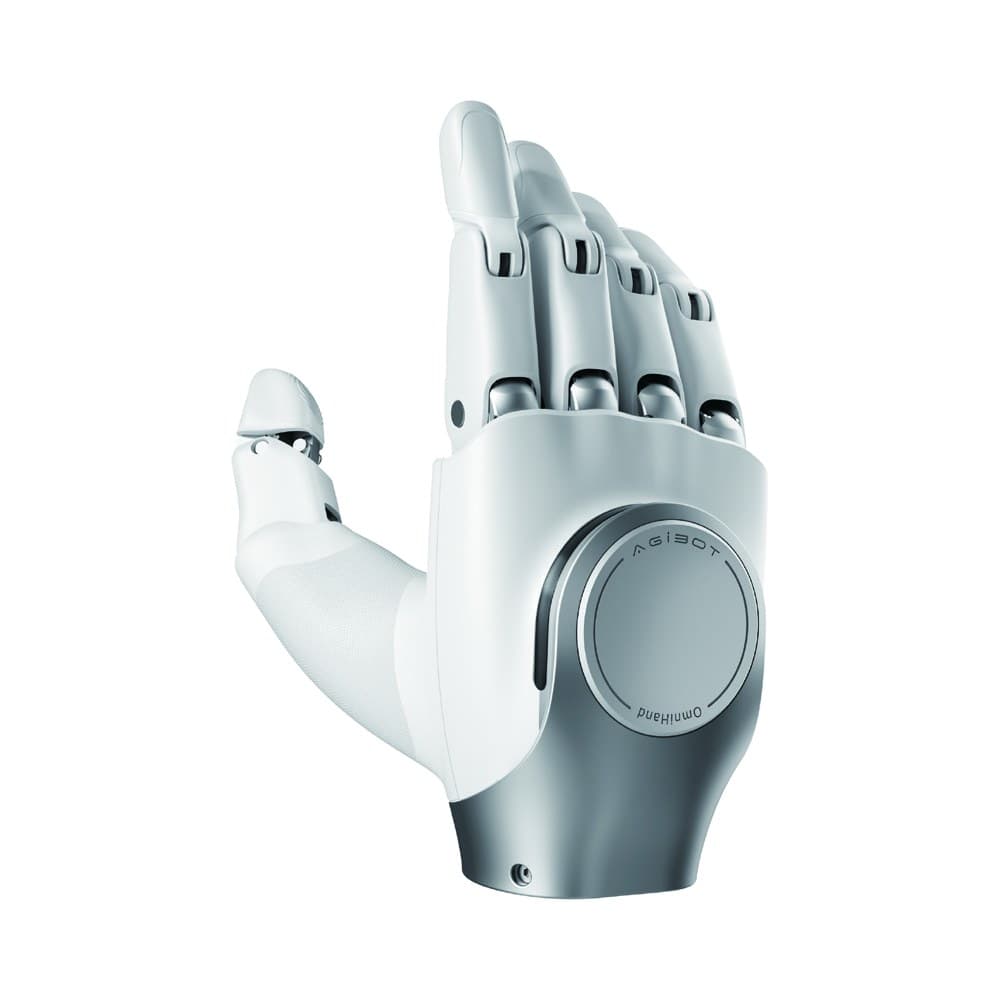
AGILINK OmniHand 2025 W. Tactile มือหุ่นยนต์ 16 DOF พร้อมเซนเซอร์สัมผัส (มือซ้าย)
SKU: AGILINK-OMNIHAND-2025-T-LRobotics › Robot Hands & Grippers· Model: OmniHand 2025 W. Tactile (Left)
฿306,020
Price includes 7% VATPrice updated November 20, 2026
Ask for availabilityManufacturer's warranty
Ordered through our sales team
This product is not sold through the online cart. Request a quotation or call our sales team to order and to check availability and lead time.
GenuineFree delivery from ฿5,000Tax invoice
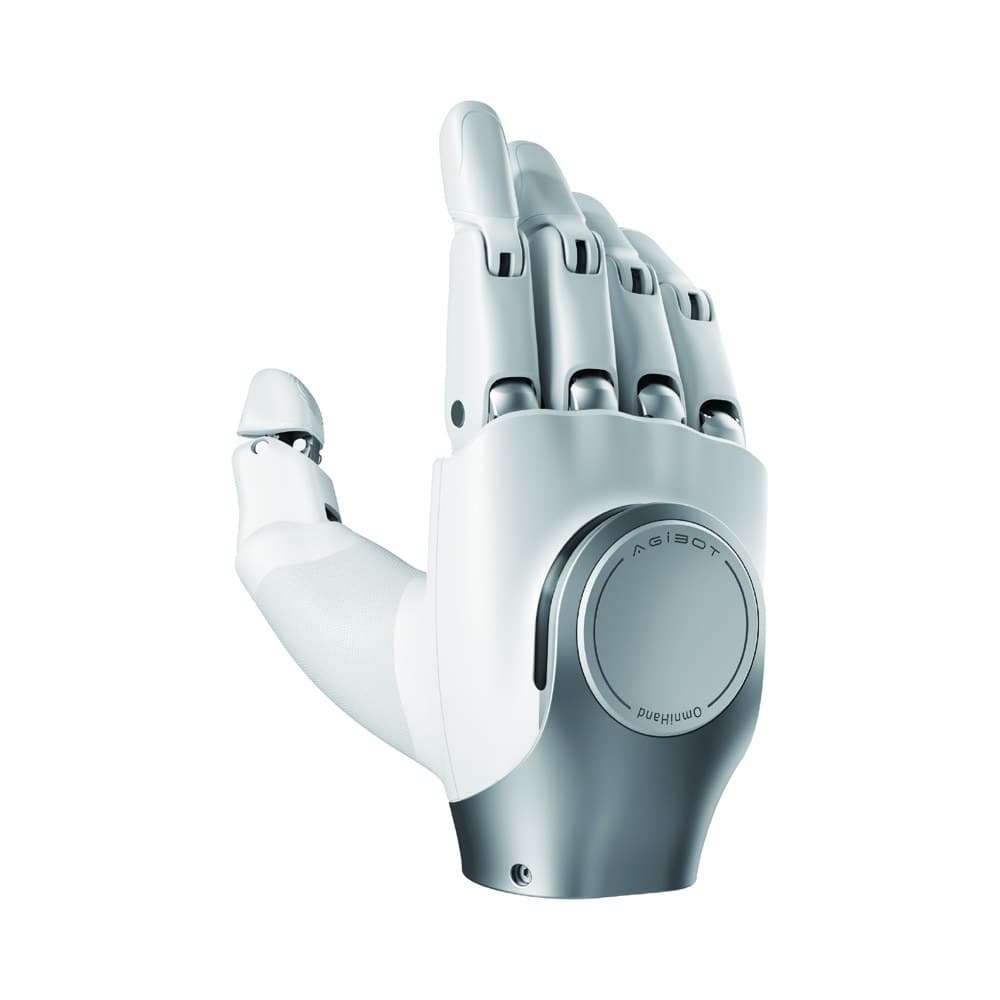
มือหุ่นยนต์ OmniHand 2025 รุ่นมีเซนเซอร์สัมผัส จาก AGILINK (AGIBOT) ข้างซ้าย 16 DOF (ขับเคลื่อน 10) วัดแรงที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N น้ำหนักไม่เกิน 520 กรัม เชื่อมต่อ CAN-FD/RS485
Key features
- เซนเซอร์สัมผัสมากกว่า 300 จุด ที่ปลายนิ้ว ฝ่ามือ และหลังมือ
- ความละเอียดแรงสัมผัส 0.1 N ช่วงวัด 0–20 N ทนแรงสูงสุด 200 N
- รองรับการโต้ตอบด้วยการสัมผัสหลังมือ และออกแบบป้องกันการหนีบ
- 16 DOF (ขับเคลื่อน 10 + passive 6) แรงกำ 5 นิ้ว ≥5 กก. (โหมด hybrid force control)
- ขนาด 180 × 85 × 38.5 มม. น้ำหนักไม่เกิน 520 กรัม
Product description
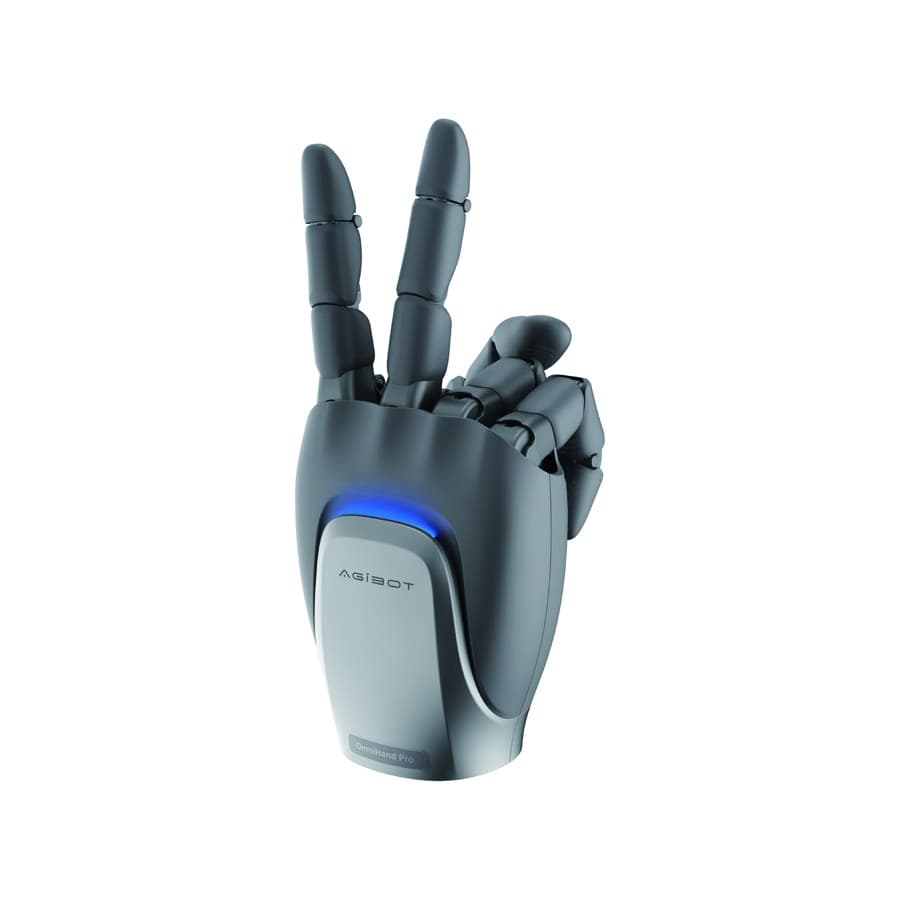
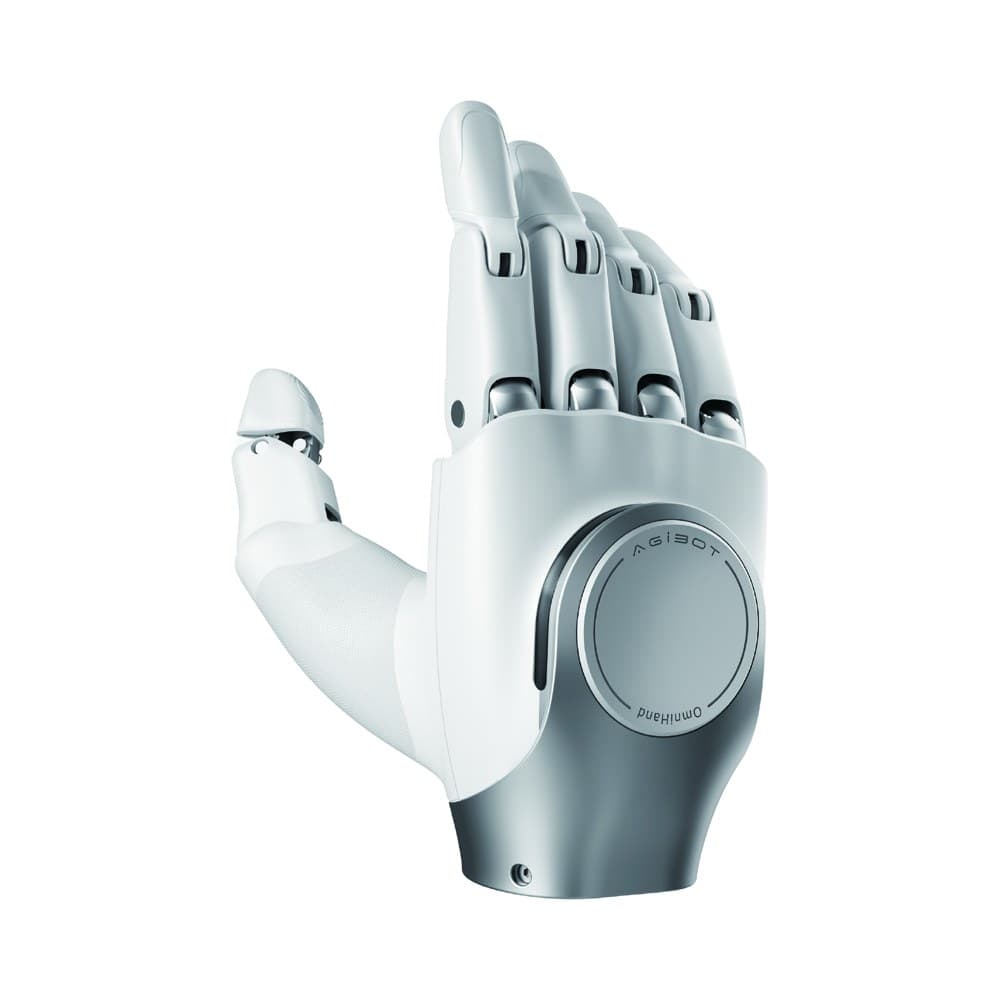
OmniHand 2025 W. Tactile เป็นมือหุ่นยนต์แบบคล่องแคล่ว (Dexterous Hand) ในสาย AGILINK ของ AGIBOT รุ่นที่ติดตั้งเซนเซอร์สัมผัส ขนาดกะทัดรัด 180 × 85 × 38.5 มม. น้ำหนักไม่เกิน 520 กรัม (ไม่รวมฝาครอบข้อมือและสกรู) ออกแบบให้ติดตั้งกับหุ่นยนต์ฮิวแมนนอยด์และแขนกลได้หลากหลายรุ่น สินค้ารายการนี้เป็นมือซ้าย จุดเด่นของรุ่นนี้คือเซนเซอร์สัมผัสแบบกระจายมากกว่า 300 จุด (taxel) ทั่วมือ ตรวจจับแรงแบบ 1 มิติที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N ช่วงวัด 0–20 N และทนแรงได้สูงสุด 200 N โดยไม่เสียหาย รองรับการโต้ตอบด้วยการสัมผัสหลังมือ พร้อมการออกแบบป้องกันการหนีบเพื่อการทำงานร่วมกับคนอย่างปลอดภัย มือมีองศาอิสระรวม 16 DOF แบ่งเป็นข้อต่อขับเคลื่อน 10 ข้อและข้อต่อตาม (passive) 6 ข้อ รองรับท่าทางมือที่ใช้ทั่วไปและการหยิบจับวัตถุหลายรูปแบบ แรงกำของทั้ง 5 นิ้วไม่น้อยกว่า 5 กก. (ทดสอบในโหมด hybrid force control) เวลาเปิด/ปิดมือ 0.5 วินาที และความแม่นยำการกลับตำแหน่งปลายนิ้ว 0.3 มม. (ค่าทั่วไป) เชื่อมต่อผ่าน CAN-FD หรือ RS485 ใช้ไฟ 18–27 V รองรับการอัปเดตเฟิร์มแวร์แบบ OTA และโหมดควบคุมตำแหน่ง แรงบิด ความเร็ว แบบผสม และโหมด Tactile ผู้ผลิตเผยแพร่ซอฟต์แวร์ OmniHand ToolBox สำหรับ Windows, SDK บน GitHub, ไฟล์ URDF และโมเดล 3D ของมือซ้ายและมือขวา เหมาะกับงานบริการเชิงโต้ตอบที่ใช้ท่าทางและการสัมผัส งานวิจัยและการศึกษาด้านการหยิบจับ และงานเบา เช่น การหยิบวัตถุหรือส่งเอกสาร สอบถามการสั่งซื้อแบบคู่ซ้าย–ขวาและขอใบเสนอราคาได้ที่ฝ่ายขาย หมายเหตุ: รูปที่แสดงเป็นภาพประกอบของมือขวา สินค้ารายการนี้เป็นมือซ้าย (สเปกเหมือนกัน ช่วงมุมข้อต่อสลับข้าง)
More features
- เปิด/ปิดมือ 0.5 วินาที ความแม่นยำปลายนิ้ว 0.3 มม. (ค่าทั่วไป)
- CAN-FD / RS485 ไฟเลี้ยง 18–27 V อัปเดตเฟิร์มแวร์ OTA
- มี SDK, OmniHand ToolBox (Windows), URDF และโมเดล 3D สำหรับนักพัฒนา
Who it is for
ติดตั้งเป็นมือซ้ายของหุ่นยนต์ฮิวแมนนอยด์หรือปลายแขนกล สำหรับงานบริการเชิงโต้ตอบ งานวิจัยและการศึกษาด้านการหยิบจับ และงานหยิบจับน้ำหนักเบาที่ต้องการข้อมูลแรงสัมผัส
Specifications (22)
- DOF
- 16 (10 active + 6 passive)
- รุ่น
- OmniHand 2025 (with Tactile)
- น้ำหนัก
- ≤520 g (excl. wrist end cap and screws)
- วัสดุ
- PA + silicone
- Hand side
- Left
- อินเทอร์เฟซ
- CAN-FD / RS485
- Active DOF
- 10
- ขนาด
- 180 × 85 × 38.5 mm
- Grip force
- ≥5 kg (five-finger, hybrid force-control mode)
- Control modes
- Position/angle, torque, hybrid position+torque, velocity, tactile
- Tactile range
- 0–20 N
- การอัปเดตเฟิร์มแวร์
- OTA supported
- Tactile sensing
- Fingertip + palm + back of hand, 1-D force; 300+ taxels
- Working voltage
- 18–27 V
- Communication rate
- 1 kHz
- Tactile resolution
- 0.1 N
- Developer resources
- SDK (GitHub), OmniHand ToolBox (Windows), firmware, URDF, 3D models (left/right)
- Drive / transmission
- Motor + gear / linkage mechanism
- อุณหภูมิการทำงาน
- 0–45 °C
- Open/close time (typ.)
- 0.5 s / 0.5 s
- Tactile max force (undamaged)
- 200 N
- Fingertip repeatability (typ.)
- 0.3 mm
Datasheets and manuals straight from the manufacturer — select a document to open or download it.
9 questions
Frequently asked questions about this product
Compiled from manufacturer information
เซนเซอร์สัมผัสของรุ่นนี้วัดอะไรได้บ้าง?
ตามสเปกผู้ผลิต เซนเซอร์วัดแรงแบบ 1 มิติที่ปลายนิ้ว ฝ่ามือ และหลังมือ ความละเอียด 0.1 N ช่วงวัด 0–20 N และทนแรงได้ถึง 200 N โดยไม่เสียหาย ข้อมูลแรงสัมผัสดูได้ผ่านหน้า Tactile ในซอฟต์แวร์ OmniHand ToolBox และ SDK ของผู้ผลิต
รุ่นนี้ต่างจาก OmniHand 2025 รุ่นมาตรฐานอย่างไร?
โครงสร้างกลไกและสเปกหลักเหมือนกัน (16 DOF, 180 × 85 × 38.5 มม., แรงกำ ≥5 กก.) แต่รุ่นนี้เพิ่มเซนเซอร์สัมผัส ทำให้น้ำหนักไม่เกิน 520 กรัม ส่วนรุ่นมาตรฐานไม่เกิน 510 กรัมและไม่มีเซนเซอร์สัมผัส
ใช้กับหุ่นยนต์หรือแขนกลรุ่นใดได้บ้าง?
ผู้ผลิตระบุว่าเข้ากันได้กับหุ่นยนต์และแขนกลกระแสหลัก สื่อสารผ่าน CAN-FD หรือ RS485 และเผยแพร่แบบอ้างอิงหน้าแปลน (Flange) ไฟล์ URDF และโมเดล 3D สำหรับการติดตั้งและจำลอง ควรตรวจสอบหน้าแปลนและระบบควบคุมของหุ่นยนต์ที่ใช้ก่อนสั่งซื้อ
มือซ้ายและมือขวาต้องสั่งแยกกันหรือไม่?
มือซ้ายและมือขวาเป็นสินค้าคนละรหัส สเปกเหมือนกันแต่ช่วงมุมข้อต่อสลับข้างกัน หากต้องการใช้เป็นคู่ สามารถขอใบเสนอราคาและสั่งซื้อผ่านทีมขายได้
Is it in stock?
The AGILINK OmniHand 2025 W. Tactile มือหุ่นยนต์ 16 DOF พร้อมเซนเซอร์สัมผัส (มือซ้าย) is ordered through our sales team. Ask about availability, lead time and a quotation at 092-251-4017 or sales@gist.co.th.
How much does it cost?
The price is ฿306,020 (including 7% VAT). This product is ordered through our sales team; request a quotation at 092-251-4017 or sales@gist.co.th.
How long is the warranty?
The warranty follows the manufacturer's terms for each model; ask our sales team for the warranty period of this model. To make a warranty claim, call 092-251-4017 or 065-523-5262, or email sales@gist.co.th (Mon–Fri 9:00–18:00), then send the product with your order number to our head office, or bring it to the head office in person.
How long does delivery take?
Delivery, installation and lead time for this product are agreed with our sales team when you order. Contact 092-251-4017 or sales@gist.co.th.
Is it genuine?
Genuine products sourced from distributors in Thailand, covered by the manufacturer's warranty. Full tax invoices are available.
Didn't find the answer you need?
Loading reviews…
Genuine products
Sourced from distributors in Thailand and covered by the manufacturer's warranty
Warranty period
According to the manufacturer's terms for each model
Covered by the manufacturer's warranty; you can make claims through GIST
Claims through GIST
Ship the product to our head office or bring it in person
Warranty conditions
- A receipt or other proof of purchase is required
- The product must not have been modified or altered
- Damage caused by misuse is not covered by the warranty
- To make a warranty claim, call 092-251-4017 or 065-523-5262, or email sales@gist.co.th (Mon–Fri 9:00–18:00), then send the product with your order number to our head office, or bring it to the head office in person.Head office: 554 Sky Nine Center, Floor 12A, Room 554/62, Asok-Din Daeng Road, Din Daeng Subdistrict, Din Daeng District, Bangkok 10400
More in Robot Hands & Grippers